


公司动态
在线实时动态 了解穆特第一资讯

在船舶仿真与海上稳定作业领域,六自由度平台是承载海浪模拟、摇摆试验、运动补偿的核心装备,但很多项目容易混淆两类任务的定位,忽略平台本身的能力边界,给后续实施埋下隐患。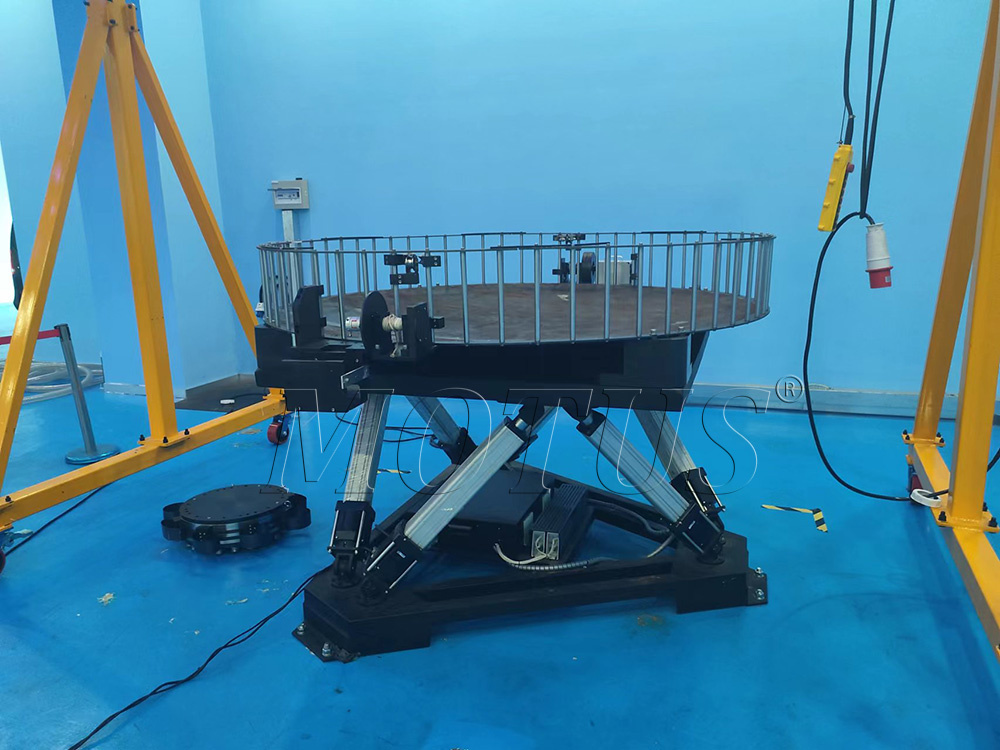
海浪运动模拟场景中,六自由度平台是动态环境的 “复刻载体”。依靠六个作动器协同运动,精准复现船体横摇、纵摇、艏摇、升沉等耦合运动,把海浪模型、实船采集的时序指令转化为真实物理姿态,为船载设备测试、航海模拟训练提供贴近真实海况的试验条件。只标注海况等级远远不够,六自由度平台的行程、速度、动态响应能力,直接决定能否复现对应船型的摇荡特征,验收以平台轨迹跟踪精度、幅值重复性为核心。
海浪补偿场景下,六自由度平台则是扰动抵消的 “稳定执行机构”。船体受海浪持续扰动,平台依托 IMU 感知载体运动,通过六轴联动实时解算反向补偿量,抵消多维度耦合晃动。它不是简单姿态取反,六轴协同解耦能力、控制响应速度,直接决定载荷的残余晃动水平,是海上稳像、精密作业的关键支撑。
同一套六自由度并联机械结构,适配两种任务的控制算法、防护方案完全不同。室内模拟侧重跟踪性能,船载补偿还要兼顾盐雾、冲击工况。项目前期必须明确平台的任务定位,匹配对应的运动指标,才能充分发挥六自由度多轴耦合的独特优势,避免需求错配。
